CASE STUDY: Laser-Roboter-Station

21. 1. 2021

Mitte 2020 wurden wir angesprochen von ZF Automotive Czech s.r.o. bezüglich eines Projekts zur Laserbeschriftung von Motorkomponenten. Der Auftrag selbst war jedoch mit einigen Herausforderungen verbunden. In Bezug auf die Laseranwendung ist es erforderlich, die ursprüngliche Kennzeichnung, deren Form variieren kann, umzuschreiben und vor allem dieses Bearbeitungsprinzip auf Hunderte von verschiedenen Komponenten in unterschiedlichen Ausführungen anzuwenden.

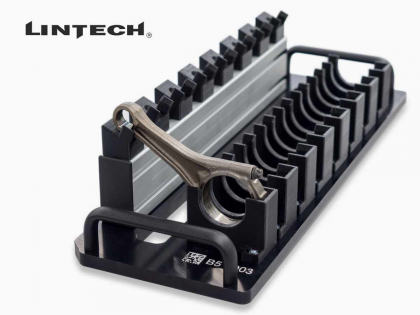
Die Palette der verarbeiteten Komponenten ist wirklich groß und gleichzeitig sehr vielfältig. Die einzelnen Komponenten unterscheiden sich nicht nur in den physischen Abmessungen, dem Gewicht und dem Material, sondern auch in der Position der ursprünglichen Markierung.

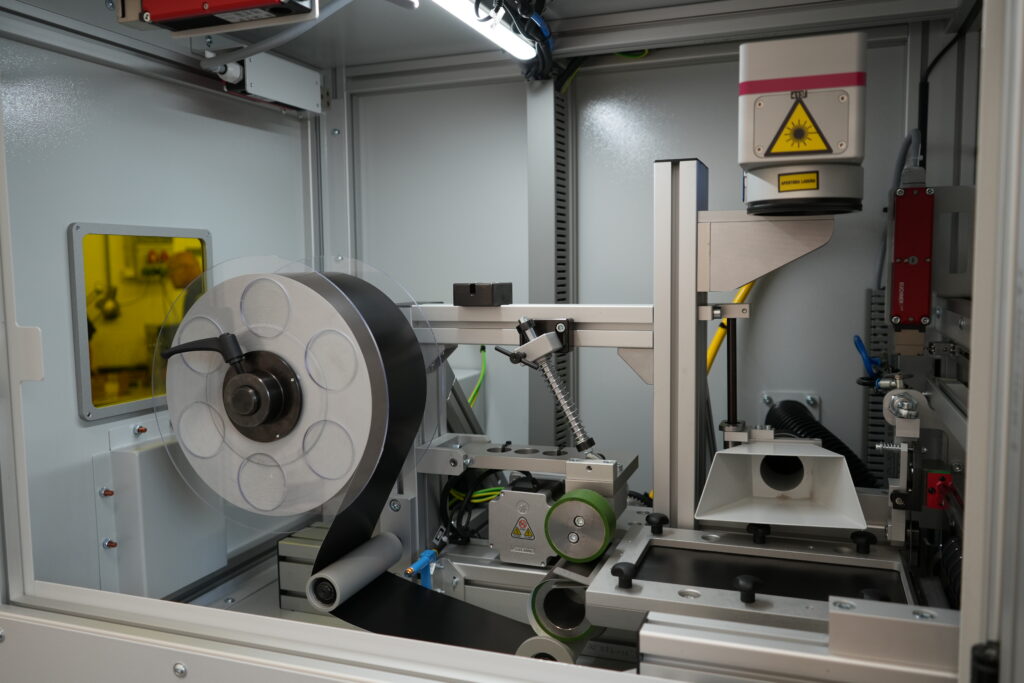
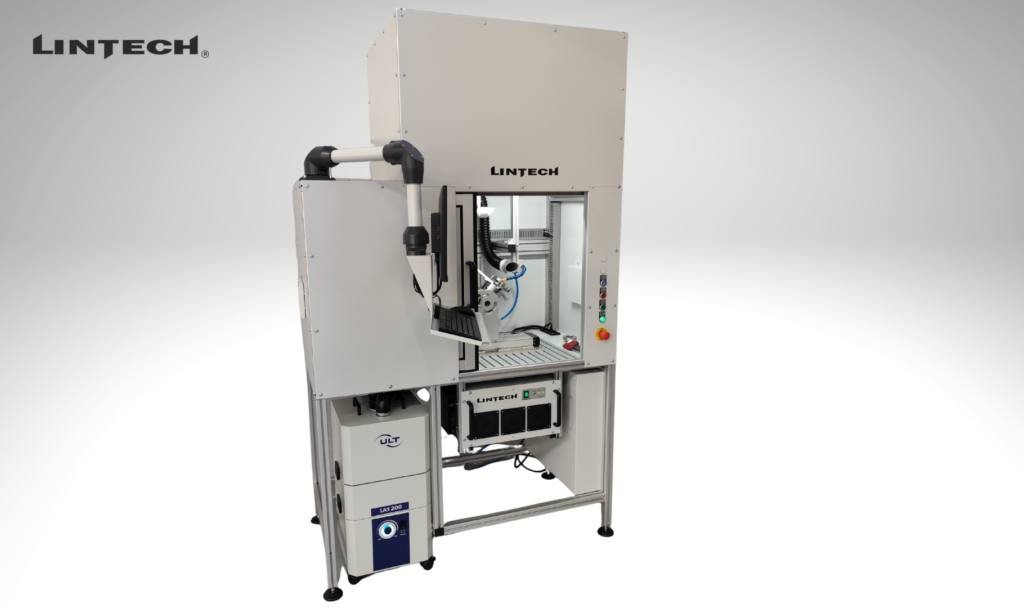
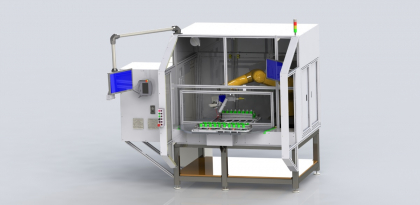
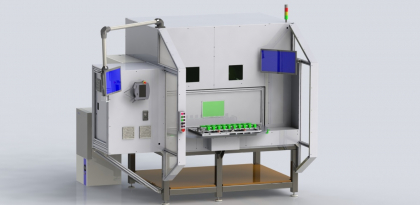
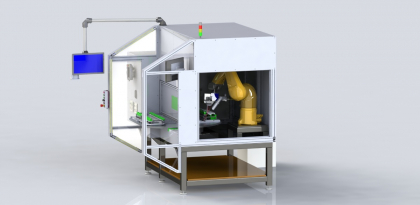
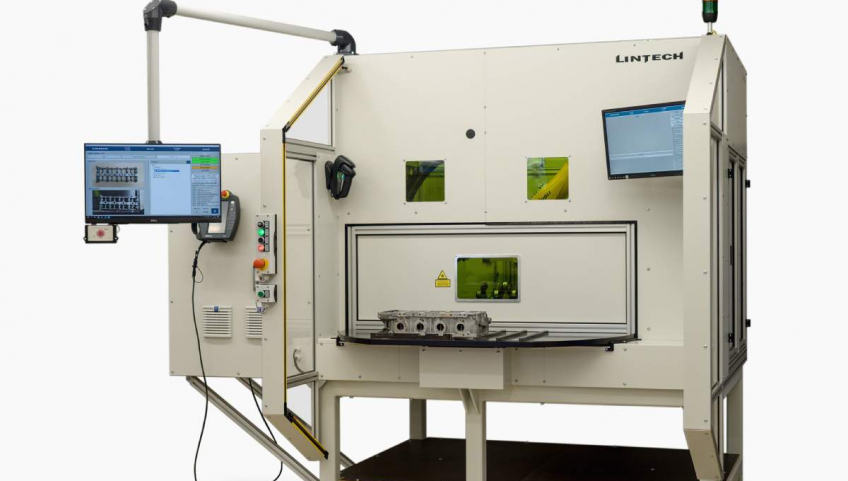
Im Rahmen der vorbereitenden Studie gelang es unseren LINTECH-Experten, eine umfassende Lösung in Form einer hochentwickelten Laser-Roboter-Workstation zu entwickeln, die alle oben genannten Anforderungen erfüllt.

Dank des hohen technischen Niveaus und der großen Vielseitigkeit dieser Lösung konnten wir uns anschließend gegen die Konkurrenz durchsetzen und das Projekt umsetzen.

Zunächst ist es notwendig, zumindest kurz die technische Ausstattung des Senders zu erwähnen:

  • Stäubli TX2-90L Roboterarm
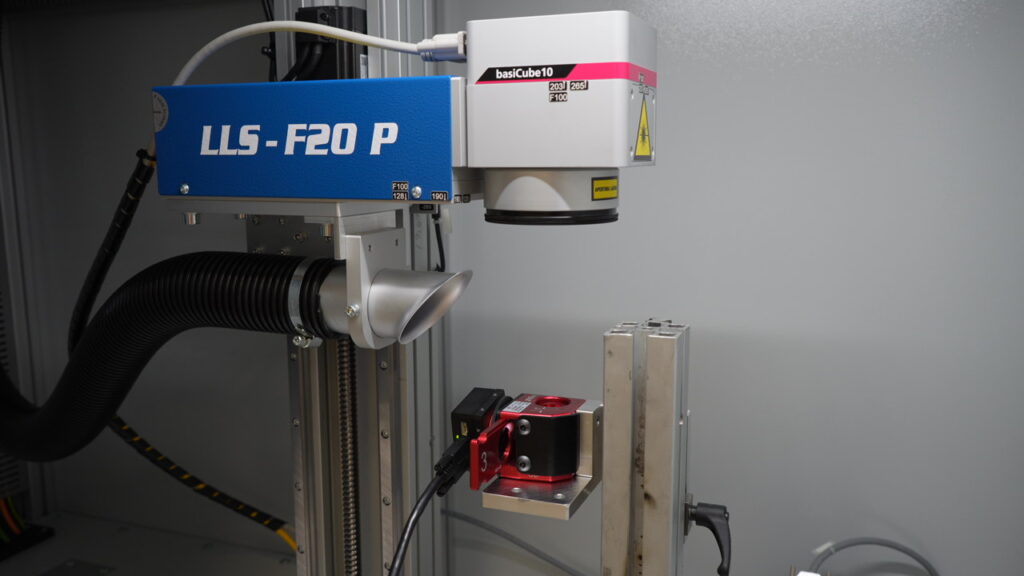
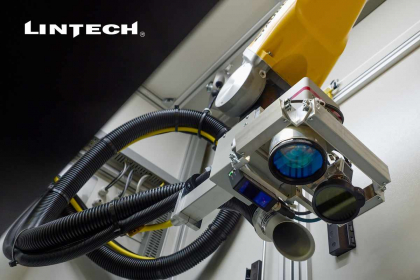
  • Laser-System LLS-F70P am Handgelenk des Roboters montiert
  • Kameras
    • Die erste Kamera befindet sich stationär in der Maschine und erfasst die interne Position des Drehtisches
    • Die zweite Kamera befindet sich zusammen mit dem Laser direkt am Handgelenk des Roboters
  • Der Abstandssensor befindet sich ebenfalls direkt am Handgelenk des Roboters

Die Station wurde so konzipiert, dass sie so einfach wie möglich zu bedienen ist und von praktisch jedem mit der üblichen Intuition bedient werden kann. Gleichzeitig wurden mehrere Kontrollmechanismen eingesetzt, die eventuelle Bedienungsfehler sofort erkennen und in einigen Fällen automatisch korrigieren.

Der Arbeitsablauf der Maschine sieht folgendermaßen aus:

Der Bediener legt das Teil auf den Drehtisch in der Vorrichtung und verwendet ein drahtloses Handlesegerät, um den Barcode vom angehängten Produktionsauftrag zu lesen.

Auf der Grundlage der Informationen aus dem Produktionsauftrag wählt die angepasste LinMARK-Benutzeranwendung automatisch

  • Roboter Trajektorie
  • Lesen der Parameter für die Kamera am Roboter
  • Lasermarkierungsauftrag

Nach dem Drehen des Tisches durch den Bediener (Laden des Teils in die Maschine):

  • Zuerst eine stationäre Kamera
    • prüft, ob der zu erstellende Teil mit dem übereinstimmt, was aus dem Produktionsbefehl gelesen wurde
    • erkennt die Position des Produkts und leitet sie zur Korrektur an den Roboter weiter (innerhalb eines bestimmten Grenzbereichs)
  • Wenn OK, bewegt sich der Roboter gemäß der voreingestellten Trajektorie zu der gewünschten Position, die von der Korrektur betroffen ist.
  • Und eine weitere Inspektion ist im Gange
    • Die Kamera am Roboter wird verwendet, um die Position des ursprünglichen Datamatrixcodes (DMC ) zu überprüfen und, falls erforderlich, eine feinere Korrektur der Position der neuen Markierung vorzunehmen
    • Der Abstandssensor prüft, ob der Laser sich im richtigen Abstand zur Markierungsfläche befindet (Brennweite), und es werden gegebenenfalls Korrekturen vorgenommen
  • Wenn auch diese Prüfung OK ist kennzeichnet neu. den ursprünglichen DMC-Code durch einen neuen
    • Die Daten für den neuen DMC werden von der LinMARK-Anwendung aus der übergeordneten Datenbank bezogen. Das Gerät ermöglicht auch die manuelle Dateneingabe (derzeit für Testsets verwendet).
  • Zum Schluss führt die Kamera des Roboters eine abschließende Prüfung des neu markierten DMC durch und die erforderlichen Daten werden an die Datenbank gesendet.

Was ist LinMARK?

Eine Schlüsselrolle für die Funktionalität eines solch komplexen Geräts, bei dem die Steuerung mehrerer Elemente kombiniert werden muss, spielt unsere maßgeschneiderte LinMARK-Anwendung. Diese ist für die Kommunikation mit der Software Laserauf der Windows-Plattform ausgeführt wird.

Es ist die Hauptbenutzeroberfläche des Geräts und ermöglicht ein bequemes Arbeiten mit Produktionsdaten. Sie zeigt an:

  • PLC-Staaten
  • gewährleistet die Kommunikation und Steuerung des Kamerasystems
  • kommuniziert mit dem Roboter über Trajektorien
  • arbeitet mit einer lokalen Datenbank, in der Prozessinformationen gespeichert sind
  • kommuniziert mit dem übergeordneten System

Obwohl es sich um das Hauptsteuerungselement der SPS handelt, ermöglicht die LinMARK-Anwendung (entwickelt in C#) die Arbeit mit komplexen Datenstrukturen, was bei Robotertrajektorien für Produkte, deren Anzahl nicht im Voraus bekannt ist, zweifellos der Fall ist – schon wegen der Notwendigkeit, einen dynamisch wachsenden Datenraum zu verwenden.

LinMARK ist auch eine sehr wichtige Komponente bei der Fehlererkennung – sie protokolliert die gesamte Arbeit des Geräts und ermöglicht so die Analyse der historischen Ereignisse der Maschine.

In diesem Fall ist die grafische Oberfläche der Anwendung für die Verwendung mit zwei Monitoren konzipiert:

  • Hauptmenü, das Informationen über das Produkt anzeigt, die Auswahl des Produkts und die Arbeit mit Produktionsdaten ermöglicht
  • informativ, um aktuelle Bilder des Kamerasystems, Prozesszustände und Schritte anzuzeigen

Bei der Gestaltung dieser grafischen Umgebung wird stets darauf geachtet, dass die Positionierung des Monitors im Verhältnis zum Bediener optimal ist und die Benutzerfreundlichkeit auf der Grundlage jahrelanger Erfahrung, moderner Funktionen, wie sie z.B. von Mobiltelefonen bekannt sind, und der Kundenanforderungen maximiert wird.

Video

Spolupracovali jsme už dříve?
Pomůžeme vám rozšířit možnosti vašeho zařízení přesně podle vašich potřeb.

Další novinky

Nezávazná poptávka

Odesláním zprávy beru na vědomí zpracování osobních údajů.